Shenzhen Reunion Electronics Co., Ltd.
သတင်း

Motion Robots အတွက် Connectors များကို ရွေးချယ်နည်း- အရေးကြီးသော ထည့်သွင်းစဉ်းစားချက် 3 ခု

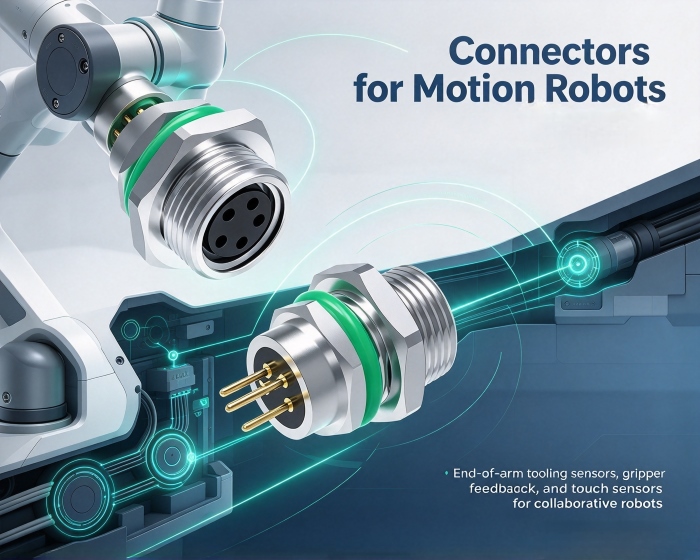
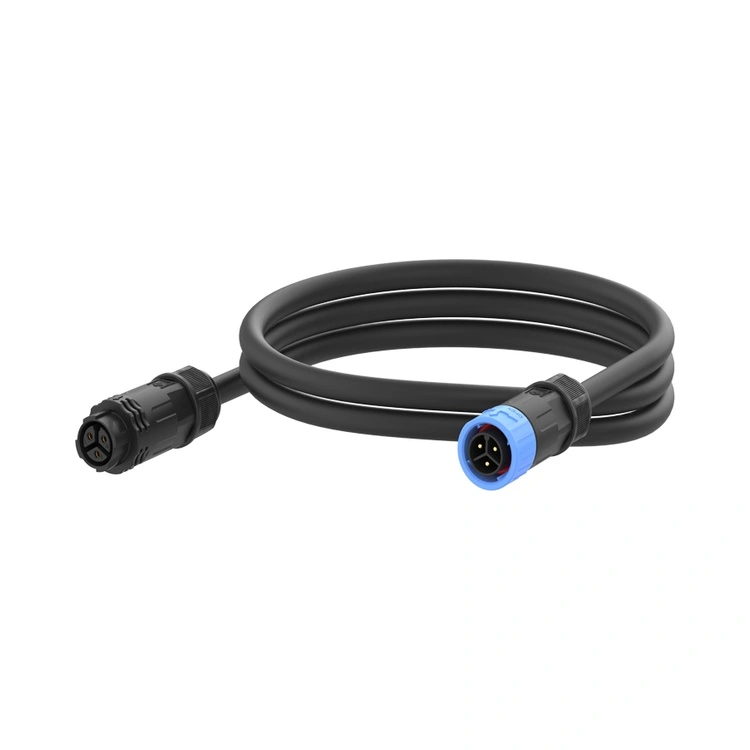
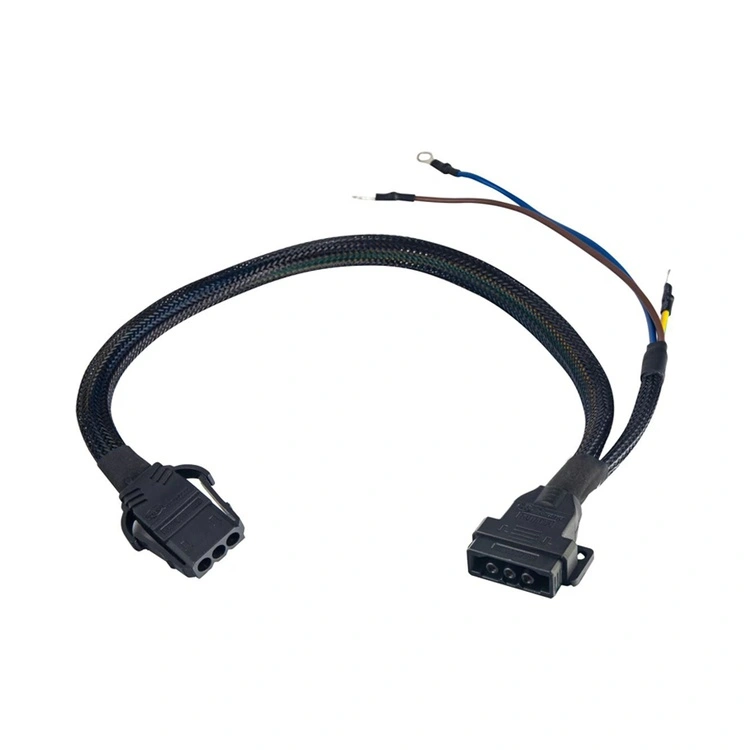
မြန်နှုန်းမြင့် ရွေ့လျားမှု စက်ရုပ်များ၏ အဆစ်များသည် သုံးဖက်မြင်၊ ကြိမ်နှုန်းမြင့်သော ပေါင်းစပ်လှုပ်ရှားမှု လိုအပ်ပြီး ချိတ်ဆက်ကိရိယာများသည် ဆက်တိုက်တုန်ခါမှု၊ တုန်ခါမှုနှင့် မိုက်ခရိုလှုပ်ရှားမှု ဝတ်ဆင်မှုတို့ကို ခံနေရသည်။ သမားရိုးကျ စက်မှုလုပ်ငန်းသုံး စက်ရုပ်များသည် လည်ပတ်မှုလမ်းကြောင်းများကို အတော်လေး ပုံသေသတ်မှတ်ထားပြီး ၎င်းတို့၏ ချိတ်ဆက်ကိရိယာများသည် ပါဝါနှင့် အချက်ပြလမ်းကြောင်းများအဖြစ် အဓိကလုပ်ဆောင်သည်။ အရှိန်မြင့်ရွေ့လျားမှုအခြေအနေများတွင်၊ ချို့ယွင်းမှုသည် ချက်ခြင်းဖြစ်ပေါ်လေ့မရှိသော်လည်း ဆက်တိုက်ရွေ့လျားမှုအတွင်း တဖြည်းဖြည်း စုပုံလာသည်။ ရွေးချယ်ခြင်းရဲ့နောက်ကွယ်က ယုတ္တိဗေဒcရွေ့လျားစက်ရုပ်များအတွက် onnectorsဤလုပ်ငန်းလည်ပတ်မှုအခြေအနေများမှ ဒီဇိုင်းလိုအပ်ချက်များရရှိမှုအပေါ် အခြေခံသင့်သည်။


စက်ပိုင်းဆိုင်ရာ ယုံကြည်စိတ်ချရမှုသည် အဘယ်ကြောင့် ဦးစားပေးဖြစ်သနည်း။

ဆက်တိုက်တုန်ခါမှုရှိသော ပတ်ဝန်းကျင်တွင်၊ ပုံမှန် ပွတ်တိုက်မှု-လော့ခ်ချိတ်ဆက်ကိရိယာများသည် တဖြည်းဖြည်း လျော့ရဲလာမှုကို ခံစားရနိုင်သည်။ Terminal များသည် တုန်ခါနေချိန်တွင် အနည်းငယ်ပြောင်းသွားပြီး အဆက်အသွယ် ဖိအားများ တဖြည်းဖြည်း လျော့နည်းသွားကာ နောက်ဆုံးတွင် အချက်ပြမှု ပြတ်တောက်ခြင်း သို့မဟုတ် ပါဝါပြတ်တောက်ခြင်းများ ဖြစ်စေသည်။

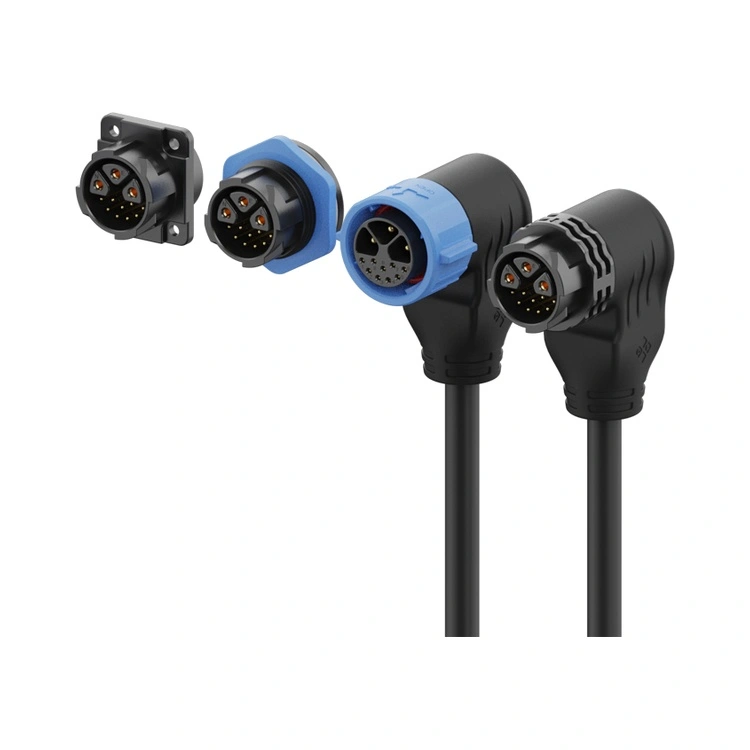
ဤပြဿနာကိုကိုင်တွယ်ဖြေရှင်းသည့် ဒီဇိုင်းအင်္ဂါရပ်များတွင်- အပြုသဘောဆောင်သောလိတ်ချခြင်းနှင့် အလယ်တန်းလော့ခ်ချခြင်း—ဥပမာ- ချိတ်ဆက်ကိရိယာအနေအထားအာမခံချက် (CPA) ယန္တရားကဲ့သို့သော—မတော်တဆစက်စက်ပြတ်တောက်မှုကိုကာကွယ်ရန် စက်ပိုင်းဆိုင်ရာရပ်တန့်မှုများကိုအသုံးပြုသည်၊ အဆက်အသွယ် နှစ်ခု သို့မဟုတ် သီးခြား အဆက်အသွယ် နှစ်ခုသည် အဆက်အသွယ် တစ်ချက် ပျက်သွားသည့်တိုင် လျှပ်ကူးနိုင်မှုကို ထိန်းသိမ်းထားသည့် မလိုအပ်သော အဆက်အသွယ် ဒီဇိုင်း၊ ပူးတွဲ module များကဲ့သို့သော အရေးကြီးသောနေရာများတွင်၊ ဤစက်ပိုင်းဆိုင်ရာ ယုံကြည်စိတ်ချရမှုအင်္ဂါရပ်များသည် အခြားထည့်သွင်းစဉ်းစားမှုများထက် ဦးစားပေးသင့်ပါသည်။ ရွေ့လျားစက်ရုပ်များတွင် အသုံးပြုသည့် ချိတ်ဆက်ကိရိယာများအတွက် တုန်ခါမှုခံနိုင်ရည်ရှိသော လော့ခ်ချသည့် ယန္တရားများသည် စဉ်ဆက်မပြတ် လှုပ်ရှားမှုအပလီကေးရှင်းများတွင် အခြေခံလိုအပ်ချက်တစ်ခုဖြစ်သည်။


Signal Integrity ကို မည်သို့အာမခံသနည်း။

မြန်နှုန်းမြင့် စက်ရုပ်စနစ်များတွင် ဒေတာ bandwidth လိုအပ်ချက်သည် ဆက်လက်မြင့်တက်လျက်ရှိသည်။ အချိန်နှင့်တပြေးညီ အမြင်အာရုံလုပ်ဆောင်ခြင်း၊ ရွေ့လျားမှုထိန်းချုပ်ခြင်းနှင့် ပတ်ဝန်းကျင်အာရုံခံခြင်းတို့သည် မြင့်မားစွာပေါင်းစပ်ထားသောကြောင့် မကြာခဏကျစ်လစ်သိပ်သည်းသောအဆစ်များအတွင်း မြန်နှုန်းမြင့်ကွဲပြားသည့်အချက်ပြမှုများနှင့် ဓာတ်အားလိုင်းများကို အပြိုင်ဖြတ်သန်းရန် လိုအပ်ပါသည်။

ဤအပြင်အဆင်တွင်၊ လျှပ်စစ်သံလိုက်ဝင်ရောက်စွက်ဖက်မှု (EMI) သည် အဓိကစိုးရိမ်စရာဖြစ်သည်။ controlled-impedance အဆောက်အဦများကို အသုံးပြုသည့် အကာအရံဒီဇိုင်းများသည် signal နှင့် power line များကြားတွင် signal attenuation နှင့် crosstalk ကို လျှော့ချရန် ကူညီပေးပါသည်။ servo-driven applications များတွင်၊ရွေ့လျားစက်ရုပ်များအတွက် ချိတ်ဆက်ကိရိယာများကုဒ်ဒါများ၊ အာရုံခံကိရိယာများနှင့် အခြားအစိတ်အပိုင်းများအတွက် အချက်ပြချန်နယ်များမှတစ်ဆင့် ရှင်းလင်းသော ဆက်သွယ်မှုကို ထိန်းသိမ်းထားစဉ်တွင် အမ်ပီယာများစွာ၏ ရေစီးကြောင်းများကို သယ်ဆောင်ရမည်ဖြစ်သည်။ Hybrid connectors များသည် အင်တာဖေ့စ်တစ်ခုတည်းအတွင်း လျှပ်စစ်အထီးကျန်မှုနှင့် စက်ပိုင်းဆိုင်ရာပေါင်းစပ်မှုကို ရရှိပြီး ဝိုင်ယာကြိုးရှုပ်ထွေးမှုနှင့် ချိတ်ဆက်မှုအမှတ်အရေအတွက်ကို လျှော့ချပေးသည်။


အာကာသအတွင်း လိုက်လျောညီထွေဖြစ်အောင် မည်ကဲ့သို့ အပေးအယူလုပ်သင့်သနည်း။

စက်ရုပ်အဆစ်များအတွင်း အတွင်းပိုင်းနေရာသည် အတော်လေး အကန့်အသတ်ရှိသည်။ အချိတ်အဆက်များကို ကျဉ်းမြောင်းသောနေရာများတွင် ပေါင်းစည်းသောအခါ၊ ၎င်းတို့သည် အချိန်ကြာလာသည်နှင့်အမျှ အိုးအိမ်ပုံသဏ္ဍာန် သို့မဟုတ် terminal ရွှေ့ပြောင်းခြင်းကို ဖြစ်စေနိုင်သော၊ ၎င်းတို့ကို axial မဟုတ်သော တပ်ဆင်မှုဆိုင်ရာ ဖိစီးမှုများကို ခံရနိုင်သည်။

ရေပေါ်ဒီဇိုင်းသည် တပ်ဆင်မှု သည်းခံနိုင်မှုနှင့် လုပ်ငန်းလည်ပတ်တုန်ခါမှုများကြောင့် ဖြစ်ပေါ်လာသော ရွေ့ပြောင်းမှုကို စုပ်ယူနိုင်ပြီး၊ ထို့ကြောင့် terminals များပေါ်တွင် တပ်ဆင်မှုဖိစီးမှုများ၏ သက်ရောက်မှုကို လျှော့ချနိုင်သည်။ ကျဉ်းမြောင်းသော စေးနှင့် အနိမ့်ပရိုဖိုင်ပါရှိသော ဖြေရှင်းချက်များသည် နေရာကျဉ်းကျဉ်းများ အတွက် တိုက်ရိုက်သင့်လျော်ပြီး နေရာလွတ်များ ကန့်သတ်ချက်များကြောင့် အတင်းအကြပ် စုဝေးမှုကို လျှော့ချပေးသည်။ ပထမစံသတ်မှတ်ချက်နှစ်ခုကို ဖြည့်ဆည်းပြီးသည်နှင့် ဖြစ်နိုင်ခြေ အသေးငယ်ဆုံး ဖြေရှင်းနည်းကို ရွေးချယ်ပါ။ လျောက်ပတ်သည်ရွေ့လျားစက်ရုပ်များအတွက် ချိတ်ဆက်ကိရိယာများအကန့်အသတ်ရှိသောနေရာသို့ ယုံကြည်စိတ်ချရမှုနှင့် ကျစ်လစ်သိပ်သည်းမှုအကြား ဟန်ချက်ညီရန် လိုအပ်သည်။


ရွေးချယ်ပြီးနောက် စိစစ်ခြင်းကို မည်သို့ဆောင်ရွက်သင့်သနည်း။

ရွေးချယ်မှုပြီးသည်နှင့်၊ တုန်ခါမှု၊ တုန်ခါမှု၊ နှင့် ပေါင်းစပ်ရွေ့လျားမှုအခြေအနေများအောက်တွင် စွမ်းဆောင်ရည်ဒေတာအပါအဝင် ထုတ်ကုန်သည် ဒိုင်းနမစ်အသက်စစ်ဆေးမှုကို ခံယူပြီးကြောင်း အတည်ပြုရန် အကြံပြုအပ်ပါသည်။ တည်ငြိမ်လျှပ်စစ်ဘောင်များသည် အစမှတ်တစ်ခုမျှသာဖြစ်သည်။ တက်ကြွသောလည်ပတ်မှုအခြေအနေများအောက်တွင်ယုံကြည်စိတ်ချရမှုသည်အဓိကမက်ထရစ်ဖြစ်သည်။ရွေ့လျားစက်ရုပ်များအတွက် ချိတ်ဆက်ကိရိယာများ.


ကြှနျုပျတို့အကွောငျး

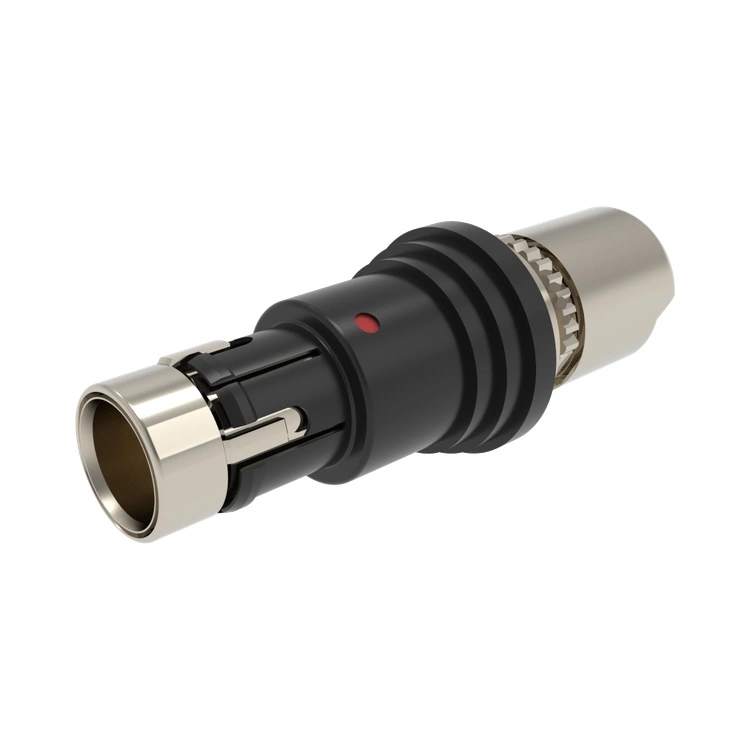
Reunion တွင် push-pull self-locking connectors များတွင် အတွေ့အကြုံများစွာရှိသည်။ ၎င်း၏တုန်ခါမှုကိုခံနိုင်ရည်ရှိသောသော့ခတ်သည့်ယန္တရားနှင့် ကျစ်လစ်သိပ်သည်းသောဒီဇိုင်းသည် မြန်နှုန်းမြင့်ရွေ့လျားစက်ရုပ်များ၏စက်ပိုင်းဆိုင်ရာယုံကြည်စိတ်ချရမှုနှင့်အာကာသခြွေတာမှုလိုအပ်ချက်များကိုဖြည့်ဆည်းပေးသည်။ ချို့ယွင်းမှုအခြေအနေများကို အခြေခံ၍ ချိတ်ဆက်ကိရိယာကို ရွေးချယ်ခြင်းသည် သတ်မှတ်ချက်များကို နှိုင်းယှဉ်ခြင်းထက် အမှန်တကယ် လိုအပ်ချက်များကို ပိုမိုတိကျစွာ ကိုက်ညီစေပါသည်။


ဆက်စပ်သတင်း
ငါ့ကို မက်ဆေ့ချ် ထားခဲ့ပါ။
သတင်းအကြံပြုချက်များ
X
သင့်အား ပိုမိုကောင်းမွန်သောကြည့်ရှုမှုအတွေ့အကြုံကို ပေးဆောင်ရန်၊ ဆိုက်အသွားအလာကို ပိုင်းခြားစိတ်ဖြာပြီး အကြောင်းအရာကို ပုဂ္ဂိုလ်ရေးသီးသန့်ပြုလုပ်ရန် ကျွန်ုပ်တို့သည် ကွတ်ကီးများကို အသုံးပြုပါသည်။ ဤဆိုက်ကိုအသုံးပြုခြင်းဖြင့် ကျွန်ုပ်တို့၏ cookies အသုံးပြုမှုကို သင်သဘောတူပါသည်။ ကိုယ်ရေးအချက်အလက်မူဝါဒ
ငြင်းပယ်ပါ။လက်ခံပါတယ်။